อีเมล
บริการออนไลน์
ดาวน์โหลดแบนเนอร์

ข่าวอุตสาหกรรม

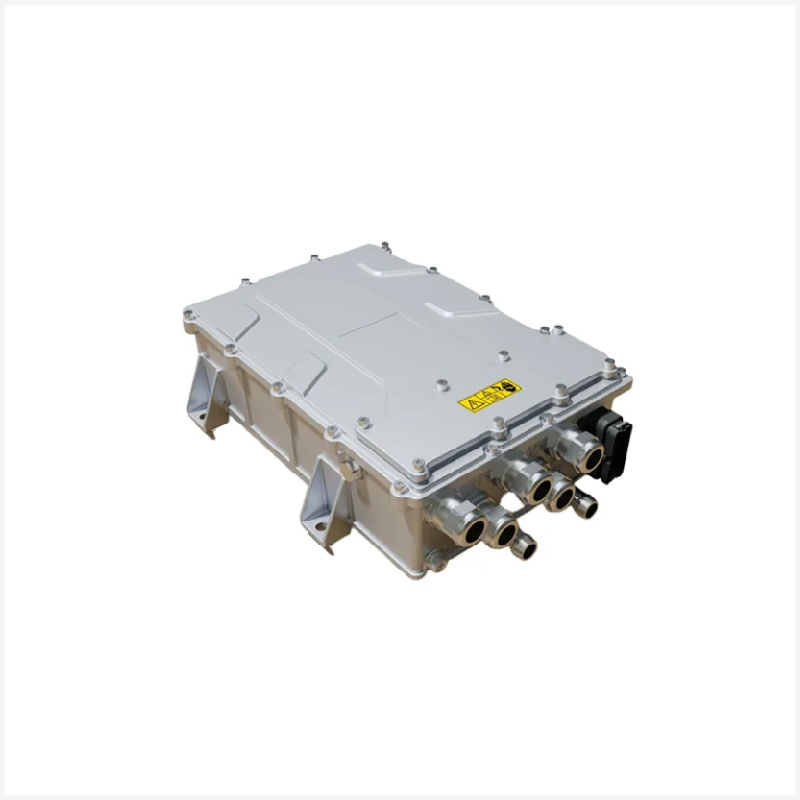
ตัวควบคุมมอเตอร์ฉุด EV/HEV-เฟรม M04
การเลือกขนาดตัวควบคุมมอเตอร์กระแสสูงสำหรับรถแทรกเตอร์ไฟฟ้าไม่ใช่แค่การเปรียบเทียบกำลังของตัวควบคุมกับกำลังพิกัดของมอเตอร์เท่านั้น ตัวควบคุมต้องรองรับเหตุการณ์กระแสสูงสุดในช่วงเวลาสั้นๆ ทนต่อภาระงานทางการเกษตรอย่างต่อเนื่อง จัดการกับภาระความร้อนที่เกิดขึ้นซ้ำๆ และทำงานภายใต้สภาวะการระบายความร้อนที่มีอยู่ บทความนี้จะอธิบายวิธีการประเมินกระแสสูงสุด ความต้องการอย่างต่อเนื่อง ภาระเสริม โครงสร้างแรงดันไฟฟ้า และระยะขอบความร้อนโดยใช้รอบการทำงานจริงของเครื่องจักร โดยใช้ GTAKE G04 เป็นข้อมูลอ้างอิงทางเทคนิค บทความนี้จะให้กรอบการทำงานในการเลือกขนาดที่ใช้งานได้จริงสำหรับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ที่พัฒนาเครื่องจักรไฟฟ้ากำลังสูงและเครื่องจักรทางการเกษตร
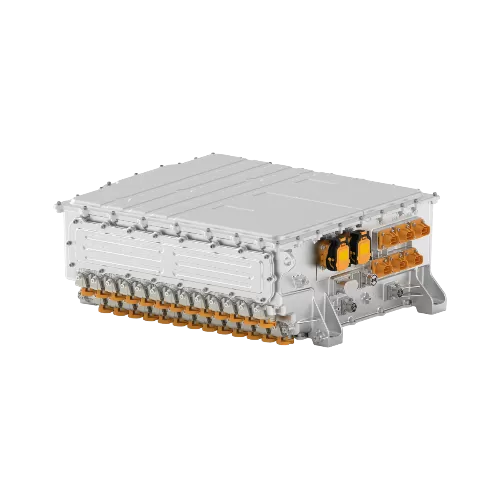
ตัวควบคุมมอเตอร์ไฟฟ้า GTAKE M20_EVMotor Controller-5
การตอบสนองแรงบิดที่รวดเร็วเพียงอย่างเดียวไม่เพียงพอที่จะรับประกันประสิทธิภาพที่เสถียรในเครื่องจักรทางการเกษตรอัตโนมัติ การควบคุมที่มีประสิทธิภาพขึ้นอยู่กับวิธีการทำงานของตัวควบคุมมอเตอร์ร่วมกับข้อมูลป้อนกลับของมอเตอร์ ซอฟต์แวร์ของยานพาหนะ การบังคับเลี้ยว กลยุทธ์การดึง และการตอบสนองทางกล บทความนี้อธิบายวิธีการประเมินการตอบสนองแรงบิด ความแม่นยำในการควบคุม ระยะเวลาของกระแสสูงสุด การสื่อสาร และความเสถียรที่ความเร็วต่ำภายใต้สภาพสนามจริง โดยใช้ GTAKE G03 เป็นข้อมูลอ้างอิงทางเทคนิค บทความนี้ให้กรอบการทำงานที่เป็นประโยชน์สำหรับผู้ผลิตอุปกรณ์ (OEM) ในการประเมินตัวควบคุมมอเตอร์กระแสสูงและตรวจสอบประสิทธิภาพการควบคุมสำหรับแพลตฟอร์มทางการเกษตรอัตโนมัติ
G02 ตัวควบคุมมอเตอร์ EV/HEV
การเลือกใช้แพลตฟอร์มแรงดันไฟฟ้าระหว่าง 340V และ 540V เป็นการตัดสินใจที่สำคัญในระยะเริ่มต้นสำหรับเครื่องจักรระบบอัตโนมัติทางการเกษตรขนาดกะทัดรัด บทความนี้เปรียบเทียบสถาปัตยกรรมทั้งสองแบบโดยพิจารณาจากรอบการทำงาน กำลังไฟฟ้าต่อเนื่องและสูงสุด ความต้องการกระแสไฟฟ้า การออกแบบสายเคเบิล ฉนวน การระบายความร้อน บรรจุภัณฑ์ และข้อกำหนดด้านการบริการ แพลตฟอร์ม 540V สามารถลดกระแสไฟฟ้าที่กำลังไฟฟ้าเท่ากันได้ ในขณะที่แพลตฟอร์ม 340V อาจช่วยลดความซับซ้อนในการออกแบบใหม่เมื่อระบบแบตเตอรี่และมอเตอร์ได้รับการติดตั้งแล้ว บทความนี้ใช้ GTAKE G02 เป็นข้อมูลอ้างอิงทางเทคนิค และนำเสนอแนวทางปฏิบัติในการเลือกแพลตฟอร์มแรงดันไฟฟ้าที่เหมาะสมก่อนที่จะสรุปสถาปัตยกรรมของตัวควบคุม
ตัวควบคุมมอเตอร์ฉุด EV/HEV-เฟรม M04
การใช้ไฟฟ้ากำลังสูงในภาคเกษตรกรรมจำเป็นต้องมีการประเมินสถาปัตยกรรมของตัวควบคุมแรงดึงอย่างรอบคอบ บทความนี้เปรียบเทียบรูปแบบวงจรควบคุมแบบแยกส่วนและแบบรวมหลายฟังก์ชัน โดยเน้นที่รอบการทำงาน โหลดเสริม บรรจุภัณฑ์ การจัดการความร้อน อินเทอร์เฟซ การบริการ และความยืดหยุ่นของระบบ ตัวควบคุมแบบรวมสามารถลดความซับซ้อนของสายไฟและรวมฟังก์ชันหลายอย่างเข้าด้วยกัน ในขณะที่สถาปัตยกรรมแบบแยกส่วนอาจให้ความยืดหยุ่นมากกว่าสำหรับการออกแบบเครื่องจักรที่กำหนดเอง โดยใช้ GTAKE M16 เป็นข้อมูลอ้างอิงทางเทคนิค บทความนี้จึงนำเสนอโครงสร้างการตัดสินใจด้านสถาปัตยกรรมเพื่อช่วยให้ผู้ผลิตอุปกรณ์ประเมินโซลูชันการควบคุมแรงดันสูงที่เหมาะสมที่สุดสำหรับโครงการใช้ไฟฟ้าในภาคเกษตรกรรมของตน

ต้องการความช่วยเหลือ? ส่งข้อความ WhatsApp ตอนนี้

คลิกหนึ่งในตัวแทนของเราด้านล่าง

เจมส์
เจมส์

สนับสนุนการตลาด

Tonny
Tonny

สนับสนุนการตลาด

ตรงไปตรงมา
ตรงไปตรงมา

สนับสนุนการตลาด

ผู้มีชัย
ผู้มีชัย

สนับสนุนการตลาด

พิมพ์เพื่อค้นหา
© จีเทค

โทรสาร: + 86 755 86392625
โทรศัพท์: + 86 755 86392623
โทรศัพท์: + 86 755 86392601
อีเมล:info@gtake.com.cn