เครื่องจักรกลการเกษตรอัตโนมัติต้องการกำลังมอเตอร์มากกว่าที่จำเป็นในการเคลื่อนที่ อาจต้องเริ่มทำงานขณะมีภาระ เลี้ยวบนพื้นดินอ่อน เคลื่อนที่ตามเส้นทางที่วางแผนไว้ด้วยความเร็วต่ำ หรือใช้งานปั๊มและอุปกรณ์เสริมอื่นๆ ขณะเคลื่อนที่ เมื่อวงจรติดตามเส้นทางร้องขอการเปลี่ยนแปลงแรงบิด คำถามที่สำคัญไม่ใช่แค่ว่าตัวควบคุมมอเตอร์นั้นมีป้ายกำกับว่า “ตอบสนองเร็ว” หรือไม่
การทดสอบเชิงปฏิบัติคือการดูว่าการตอบสนองของแรงบิด ความแม่นยำในการควบคุม การป้อนกลับของมอเตอร์ และซอฟต์แวร์ของเครื่องจักรสามารถทำงานร่วมกันได้บนแพลตฟอร์มอัตโนมัติจริงหรือไม่ ไม่ใช่ว่าเอกสารข้อมูลจำเพาะใช้คำว่า "ตอบสนองเร็ว" หรือไม่
ระบบขับเคลื่อนอัตโนมัติต้องการอะไรบ้างกันแน่
แท่นทำงานภาคสนามขนาดกะทัดรัดอาจทำงานด้วยความเร็วต่ำเป็นส่วนใหญ่ของวันทำงาน แต่ไม่ได้หมายความว่าความต้องการใช้ไฟฟ้าจะต่ำ การลากจูง การปีนป่าย การเลี้ยวขณะบรรทุกอุปกรณ์ การเคลื่อนที่บนพื้นดินที่ไม่เรียบ และการทรงตัวเมื่อล้อลื่นไถล ล้วนสามารถสร้างแรงบิดสูงในช่วงเวลาสั้นๆ ได้ ในขณะเดียวกัน ปั๊ม พัดลม เครื่องพ่นสารเคมี หรืออุปกรณ์เสริมอื่นๆ ก็สามารถเพิ่มภาระการใช้ไฟฟ้าได้เช่นกัน
แยกส่วนประกอบทั้งสามของรอบการทำงานออกเป็นสามส่วนก่อนที่จะกล่าวถึงเวลาตอบสนอง:
- ความต้องการต่อเนื่อง: ปริมาณโหลดที่จำเป็นต้องใช้ในระหว่างการทำงานปกติเป็นระยะเวลานาน
- ความต้องการสูงสุด: เหตุการณ์ระยะสั้น เช่น การออกตัวอย่างรวดเร็ว การขึ้นเนิน หรือแรงต้านของอุปกรณ์ที่เกิดขึ้นอย่างกะทันหัน
- ความต้องการพร้อมกัน: แรงดึงและแรงเสริมทำงานพร้อมกัน
ตัวควบคุมมอเตอร์กระแสสูงจะต้องจ่ายกระแสไฟฟ้าที่ต้องการในระยะเวลาที่กำหนด ในขณะที่ระบบโดยรอบยังคงอยู่ในขอบเขตความร้อนและไฟฟ้าที่เหมาะสม คุณภาพการตอบสนองนั้นขึ้นอยู่กับพื้นฐานนั้น ไม่ใช่สิ่งที่มาแทนที่
เวลาตอบสนองไม่ได้หมายถึงเวลาตอบสนองของเครื่องจักรทั้งหมด
การตอบสนองแรงบิดที่รวดเร็วมีประโยชน์เมื่อเครื่องจักรต้องตอบสนองต่อการเปลี่ยนแปลงของภูมิประเทศหรือคำสั่งควบคุม เช่น การปรับแรงบิดในการขับเคลื่อนขณะแก้ไขเส้นทาง การเลี้ยวที่หัวแปลง หรือการตอบสนองต่อการเพิ่มขึ้นอย่างกะทันหันของแรงต้านการกลิ้ง
เวลาตอบสนองเพียงอย่างเดียวไม่ใช่มาตรวัดประสิทธิภาพที่สมบูรณ์ คำถามทางวิศวกรรมที่สำคัญคือ การเปลี่ยนแปลงแรงบิดสามารถประสานกับข้อมูลป้อนกลับด้านความเร็ว ตรรกะการบังคับเลี้ยว กลยุทธ์การยึดเกาะ และระบบกลไกได้หรือไม่ ดังนั้น ตัวควบคุมมอเตอร์ไฟฟ้า ที่ตอบสนองเร็ว จึงควรได้รับการประเมินร่วมกับเซ็นเซอร์ ซอฟต์แวร์ควบคุม เกียร์ และระบบล้อหรือตีนตะขาบของเครื่องจักร
ความแม่นยำในการควบคุมก็มีความสำคัญไม่แพ้กัน หากตัวควบคุมตอบสนองอย่างรวดเร็ว แต่เครื่องจักรไม่ได้รับข้อมูลป้อนกลับที่เชื่อถือได้จากมอเตอร์และระบบควบคุมโดยรวม ผลลัพธ์ที่คาดหวังอาจไม่เกิดขึ้นตามที่ต้องการ การควบคุมที่เสถียรนั้นจำเป็นต้องประเมินส่วนประกอบทางไฟฟ้าและทางกลของแพลตฟอร์มไปพร้อมกัน
ในสถานการณ์ที่การเปลี่ยนแปลงแรงบิดอย่างรวดเร็วมีความสำคัญในภาคสนาม
| กิจกรรมภาคสนาม | จำเป็นต้องควบคุม | สิ่งที่ต้องตรวจสอบ |
| การแก้ไขเส้นทางที่ความเร็วต่ำ | ปรับแรงบิดเล็กน้อยบ่อยๆ | อัตราการอัปเดตคำสั่ง คุณภาพการตอบรับ ความเสถียรที่ความเร็วต่ำ |
| การเลี้ยวแหลม | การเปลี่ยนแปลงแรงบิดและการบังคับเลี้ยวที่ประสานกัน | ความล่าช้าจากตัวควบคุมยานยนต์ไปยังแรงบิดมอเตอร์ |
| การควบคุมรถหลังล้อลื่นไถล | ลดแรงบิด/ประกอบใหม่อย่างรวดเร็ว | กลยุทธ์การยึดเกาะ + การตอบสนองของตัวควบคุม + พฤติกรรมของยาง/แทร็ก |
| การต้านทานการใช้งานที่เกิดขึ้นอย่างกะทันหัน | แรงบิดเพิ่มขึ้นเล็กน้อยโดยไม่มีการสั่นสะเทือน | ระยะเวลาของกระแสสูงสุดและการหน่วงของวงจรแรงบิด |
| ตัวช่วยขณะเคลื่อนย้าย | แรงฉุดที่เสถียรภายใต้น้ำหนักบรรทุกรวม | งบประมาณด้านพลังงาน, ส่วนต่างความร้อน, ลำดับความสำคัญในการสื่อสาร |
วิธีอ่านข้อกำหนดการตอบกลับที่เผยแพร่แล้ว
เอกสารข้อมูลผลิตภัณฑ์อาจระบุเวลาตอบสนองแรงบิดและความแม่นยำในการควบคุมแรงบิด ตัวเลขเหล่านี้เป็นข้อมูลอ้างอิงที่มีประโยชน์ แต่เป็นการอธิบายพฤติกรรมของวงจรควบคุมภายใต้เงื่อนไขที่กำหนดไว้เท่านั้น ไม่ใช่การรับประกันคุณภาพเส้นทางอัตโนมัติบนดินอ่อนที่มีน้ำหนักบรรทุกของอุปกรณ์
อ่านข้อมูลเหล่านี้เป็นอินพุตสำหรับวงจรขนาดใหญ่: คำสั่งยานพาหนะ → การสื่อสาร → ตัวควบคุมมอเตอร์ → มอเตอร์/เซ็นเซอร์ → การตอบสนองทางกล → ตัวประมาณสถานะยานพาหนะ หากส่วนใดส่วนหนึ่งทำงานช้า มีสัญญาณรบกวน หรือปรับแต่งไม่ดี การตอบสนองของตัวควบคุมที่ต่ำกว่า 5 มิลลิวินาทีเพียงอย่างเดียวจะไม่ทำให้พฤติกรรมภาคสนามมีเสถียรภาพ
ข้อมูลอ้างอิงทางเทคนิค: GTAKE G03
ตัวควบคุมมอเตอร์ GTAKE G03มีพารามิเตอร์ที่เผยแพร่ไว้ ซึ่งสามารถใช้เป็นข้อมูลอ้างอิงทางเทคนิคในการประเมินสถาปัตยกรรมตัวควบคุมที่มีการตอบสนองรวดเร็วและกระแสสูงสำหรับเครื่องจักรทางการเกษตรอัตโนมัติ
ตารางรุ่นที่เผยแพร่ระบุช่วงแรงดันไฟฟ้าขาเข้า 400–750 VDC และตัวเลือกกระแสสูงสุด 320 A, 410 A และ 525 A เป็นเวลาหนึ่งนาที นอกจากนี้ยังระบุว่ารองรับมอเตอร์แบบซิงโครนัสและอะซิงโครนัส ช่วงความถี่เอาต์พุต 0–1000 Hz การตรวจจับตำแหน่งด้วย Resolver และช่องตรวจจับอุณหภูมิมอเตอร์สองช่อง
ในด้านการตอบสนองและการควบคุม ข้อมูลผลิตภัณฑ์ระบุว่าแรงบิดตอบสนองต่ำกว่า 5 มิลลิวินาที และความแม่นยำในการควบคุมแรงบิดอยู่ที่ ±5% นอกจากนี้ ข้อมูลจำเพาะที่เผยแพร่ยังระบุถึงการสื่อสาร CAN ที่กำหนดค่าได้ การระบายความร้อนด้วยน้ำ การป้องกันระดับ IP67 ช่วงอุณหภูมิแวดล้อมตั้งแต่ −40°C ถึง 65°C และประสิทธิภาพการทำงานที่จุดทำงานที่กำหนดอย่างน้อย 98%
การป้อนข้อมูลย้อนกลับของมอเตอร์เป็นการตัดสินใจเชิงปฏิบัติ การป้อนข้อมูลย้อนกลับจากตัวแปลงสัญญาณและการตรวจวัดอุณหภูมิของมอเตอร์สามารถให้ข้อมูลสำหรับการควบคุมและการป้องกันได้ แต่ต้องแน่ใจว่ามอเตอร์ สายไฟ การกำหนดค่าตัวควบคุม และกลยุทธ์การวินิจฉัยที่เลือกใช้นั้นเข้ากันได้ โครงการควรระบุด้วยว่าข้อมูลใดบ้างที่ต้องแลกเปลี่ยนกับตัวควบคุมส่วนกลาง ได้แก่ คำสั่งแรงบิด ความเร็ว อุณหภูมิ สถานะความผิดพลาด และการวินิจฉัย รวมถึงข้อความ โปรโตคอล การยุติ และการตอบสนองต่อความผิดพลาดที่จำเป็น
หน้าเว็บ G03 สาธารณะของ GTAKE ไม่ได้ระบุเครื่องจักรกลการเกษตรเป็นแอปพลิเคชัน โปรดพิจารณาข้อกำหนดเหล่านี้เป็นข้อมูลป้อนเข้าสำหรับการประเมินโครงการ ไม่ใช่หลักฐานการนำไปใช้งานทางการเกษตร และไม่สามารถใช้แทนการตรวจสอบความถูกต้องของแอปพลิเคชันได้ ความเหมาะสมขั้นสุดท้ายขึ้นอยู่กับการออกแบบเครื่องจักรโดยรวม รวมถึงมอเตอร์ แบตเตอรี่ รอบการทำงาน ความสามารถในการระบายความร้อน ระบบสายไฟ โครงสร้างความปลอดภัย วิธีการติดตั้ง และแผนการตรวจสอบความถูกต้อง
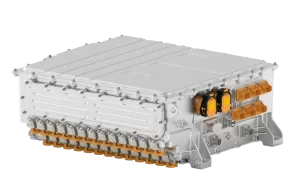
รายการตรวจสอบการบูรณาการและการยอมรับจากผู้ผลิตอุปกรณ์ดั้งเดิม (OEM)
ควรใช้เอกสารนี้เป็นรายการยอมรับประสิทธิภาพการควบคุม ไม่ใช่รายการเลือกซื้อตัวควบคุมทั่วไป
- กำหนดแหล่งที่มาของคำสั่งแรงบิดและอัตราการอัปเดตจากตัวควบคุมระบบอัตโนมัติ/ยานพาหนะ
- ตรวจสอบการตั้งค่าข้อความ CAN, จังหวะเวลา, การสิ้นสุด และการตอบสนองต่อข้อผิดพลาด
- ตรวจสอบประเภทมอเตอร์, ระบบป้อนกลับ Resolver (หรืออื่นๆ) และช่องสัญญาณเซ็นเซอร์อุณหภูมิ
- ทำการทดสอบการตอบสนองแรงบิดแบบขั้นบันไดบนเครื่องไดโนมิเตอร์หรือยานพาหนะที่มีอุปกรณ์วัด และบันทึกพฤติกรรมการเพิ่มขึ้นของแรงบิด
- ตรวจสอบเสถียรภาพการแก้ไขเส้นทางที่ความเร็วต่ำโดยมีการบรรทุกน้ำหนักอุปกรณ์
- ทดสอบกรณีการเลี้ยวหัวแปลงและการฟื้นตัวจากการลื่นไถลโดยเปรียบเทียบกับกลยุทธ์การยึดเกาะ
- ตรวจสอบให้แน่ใจว่าระยะเวลาของกระแสสูงสุดครอบคลุมเหตุการณ์ชั่วขณะที่เกิดขึ้นจริง
- ตรวจสอบให้แน่ใจว่าการระบายความร้อนยังคงอยู่ในขอบเขตที่กำหนดระหว่างการแก้ไขซ้ำๆ ไม่ใช่เฉพาะในช่วงที่มีจุดสูงสุดเพียงครั้งเดียว
- ตรวจสอบการปิดผนึกการติดตั้ง การจัดวางสายเคเบิล และการสั่นสะเทือนไปพร้อม ๆ กัน แต่ห้ามใช้การตรวจสอบบรรจุภัณฑ์มาทดแทนการตรวจสอบความถูกต้องของวงจรควบคุม
คำถามที่พบบ่อย: การตอบสนองและการควบคุมเท่านั้น
อะไรทำให้ตัวควบคุมมอเตอร์ไฟฟ้า “ตอบสนองเร็ว”?
เวลาตอบสนองคือเวลาที่ใช้ในการปรับแรงบิดของมอเตอร์หลังจากคำสั่งเปลี่ยนแปลง ค่าที่ใช้งานได้จริงขึ้นอยู่กับวงจรควบคุมทั้งหมด ซึ่งรวมถึงการป้อนกลับ ซอฟต์แวร์ของเครื่องจักร และการตอบสนองทางกล
ความแม่นยำในการควบคุมแรงบิด ±5% หมายความว่ารถจะวิ่งตามเส้นทางได้ภายใน 5% ใช่หรือไม่?
ไม่ ข้อมูลจำเพงแรงบิดในเอกสารข้อมูลจำเพาะไม่ได้หมายถึงความแม่นยำของเส้นทางที่รถวิ่ง คุณภาพของเส้นทางยังขึ้นอยู่กับตำแหน่ง การบังคับเลี้ยว น้ำหนักบรรทุกของอุปกรณ์ และสภาพภูมิประเทศด้วย
เหตุใดจึงยังคงต้องตรวจสอบกระแสไฟฟ้าสูงสุดในโครงการที่เน้นการตอบสนอง?
วงจรควบคุมความเร็วสูงที่ถึงขีดจำกัดของกระแสไฟฟ้าหรืออุณหภูมิ จะยังคงสูญเสียการควบคุมในช่วงเหตุการณ์ที่สำคัญที่สุด ระดับกระแสไฟฟ้า ระยะเวลาที่อนุญาต การระบายความร้อน และความถี่ของการเกิดเหตุการณ์ซ้ำ ล้วนมีความสำคัญ
กำหนดอินพุตสำหรับการตรวจสอบการควบคุม
สำหรับการประเมินตัวควบคุมที่เน้นการตอบสนองและความเสถียร โปรดระบุประเภทเครื่องจักร พารามิเตอร์มอเตอร์ ช่วงแรงดันแบตเตอรี่ รอบการทำงานที่คาดหวัง อินเทอร์เฟซคำสั่งการทำงานอัตโนมัติ โหลดสูงสุดและโหลดต่อเนื่อง โปรไฟล์โหลดเสริม สภาพการระบายความร้อน และฟังก์ชันการสื่อสารที่ต้องการ