Эл. адрес
Интернет Сервис
Горячая линия

Электроприводы переменного тока для волочильных станков для медной проволоки

В волочильном станке для медной проволоки используется ряд фильер для уменьшения диаметра медной проволоки за счет контролируемого усилия волочения. В ходе этого процесса секция волочения и секции намотки или перемотки должны работать с согласованными скоростями для поддержания стабильного движения проволоки и эффективности производства.

Привод от двигателя переменного тока обеспечивает регулировку скорости и крутящего момента для секций волочения и намотки. Координируя скорость вращения двигателей каждой секции, волочильный станок может поддерживать требуемую скорость волочения, одновременно согласовывая скорость намотки и перемотки с изменяющимся диаметром проволоки.

Типичный станок для волочения медной проволоки состоит из трех основных секций: намотки, волочения и перемотки.

  • Перемотка, как правило, является пассивной перемоткой.
  • Секция волочения работает с контролируемой скоростью, протягивая медную проволоку через волочильные матрицы.
  • Скорость перемотки регулируется в соответствии с требуемым натяжением и скоростью вытяжки.
  • Для поддержания стабильного натяжения проволоки в секциях намотки и перемотки требуется скоординированное регулирование скорости.

Секция перемотки имеет особое значение, поскольку ее скорость вращения изменяется с увеличением диаметра катушки. Поэтому система управления должна непрерывно согласовывать скорость намотки со скоростью линейного вытягивания.

По этой причине приводы переменного тока для волочильных станков должны обеспечивать стабильное регулирование скорости, скоординированное управление двигателем и соответствующие функции ПИД-регулятора или обратной связи в зависимости от конфигурации станка.

Решение для привода переменного тока для волочильных станков для медной проволоки

Для обеспечения оптимальной работы привода переменного тока на волочильном станке необходимо согласовать работу волочильного двигателя с двигателями намотки и перемотки. Необходимая конфигурация привода зависит от конструкции станка, мощности двигателя, метода управления и наличия или отсутствия осциллирующей планки.

Для стандартных применений необходимое управление скоростью двигателя может обеспечить универсальный преобразователь частоты . Для применений, требующих более точного управления скоростью, крутящим моментом или обратной связью, можно выбрать высокопроизводительный преобразователь частоты .

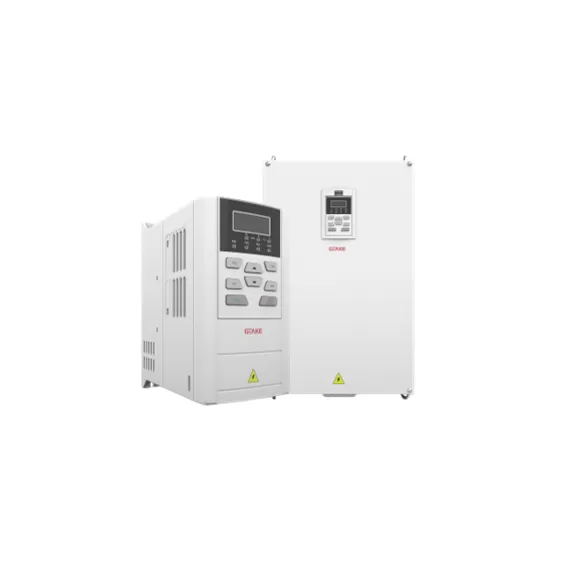
Компания GTAKE предлагает платформы преобразователей частоты общего назначения GK620 и высокопроизводительных преобразователей частоты GK820 для различных уровней требований к управлению двигателями в промышленном оборудовании. GK620 поддерживает векторное управление с регулировкой по скорости (V/f) и бессенсорное векторное управление, а GK820 — векторное управление с регулировкой по скорости (V/f), бессенсорное векторное управление и векторное управление с обратной связью от энкодера.

Требования к управлению приводом переменного тока для волочильных станков

Привод от двигателя переменного тока или частотный преобразователь для волочильного станка следует выбирать в соответствии с фактическими требованиями к двигателю и технологическому процессу, а не только на основании названия станка.

Ключевые факторы выбора включают в себя:

  • Номинальная мощность и ток двигателя
  • Входное напряжение
  • Скорость рисования
  • Требуемый диапазон скоростей
  • Требования к началу и ускорению
  • Натяжение при намотке и перемотке
  • Требуемая перегрузочная способность
  • метод обратной связи по скорости
  • Требования к ПИД-регулированию
  • Обратная связь от энкодера или бесконтактного датчика
  • Количество двигателей и приводы переменного тока
  • Используется ли одинарная или двойная обмотка

Для применений, требующих расширенного управления скоростью и крутящим моментом, высокопроизводительный преобразователь переменного тока GK820 поддерживает бессенсорное векторное и замкнутое векторное управление, обратную связь от энкодера, ПИД-регулятор и другие функции управления.

Для более общих задач управления двигателем универсальный преобразователь переменного тока GK620 обеспечивает управление по скорости V/f и бессенсорное векторное управление и позиционируется компанией GTAKE для широкого спектра применений в промышленном оборудовании.

Зачем использовать преобразователи частоты в станках для волочения медной проволоки?

Основная цель использования привода переменного тока в волочильном станке — согласование скорости и крутящего момента двигателя с требованиями процесса волочения.

Правильно настроенный частотно-регулируемый привод на волочильном станке может помочь:

  • Управление скоростью вращения двигателя
  • Координированная скорость намотки и перемотки
  • Поддерживайте необходимое натяжение проволоки.
  • Реагировать на изменения диаметра обмотки
  • Поддержка регулирования скорости на основе ПИД-регулятора.
  • Интегрируйте обратную связь по скорости от бесконтактных датчиков или энкодеров.
  • Поддержка различных конфигураций машин

Для производителей оборудования и системных интеграторов выбор соответствующего привода переменного тока должен основываться на номинальной мощности двигателя, скорости вращения, конфигурации обратной связи и требуемых характеристиках управления.
 

Приводы двигателей переменного тока GTAKE для волочильных машин для медной проволоки

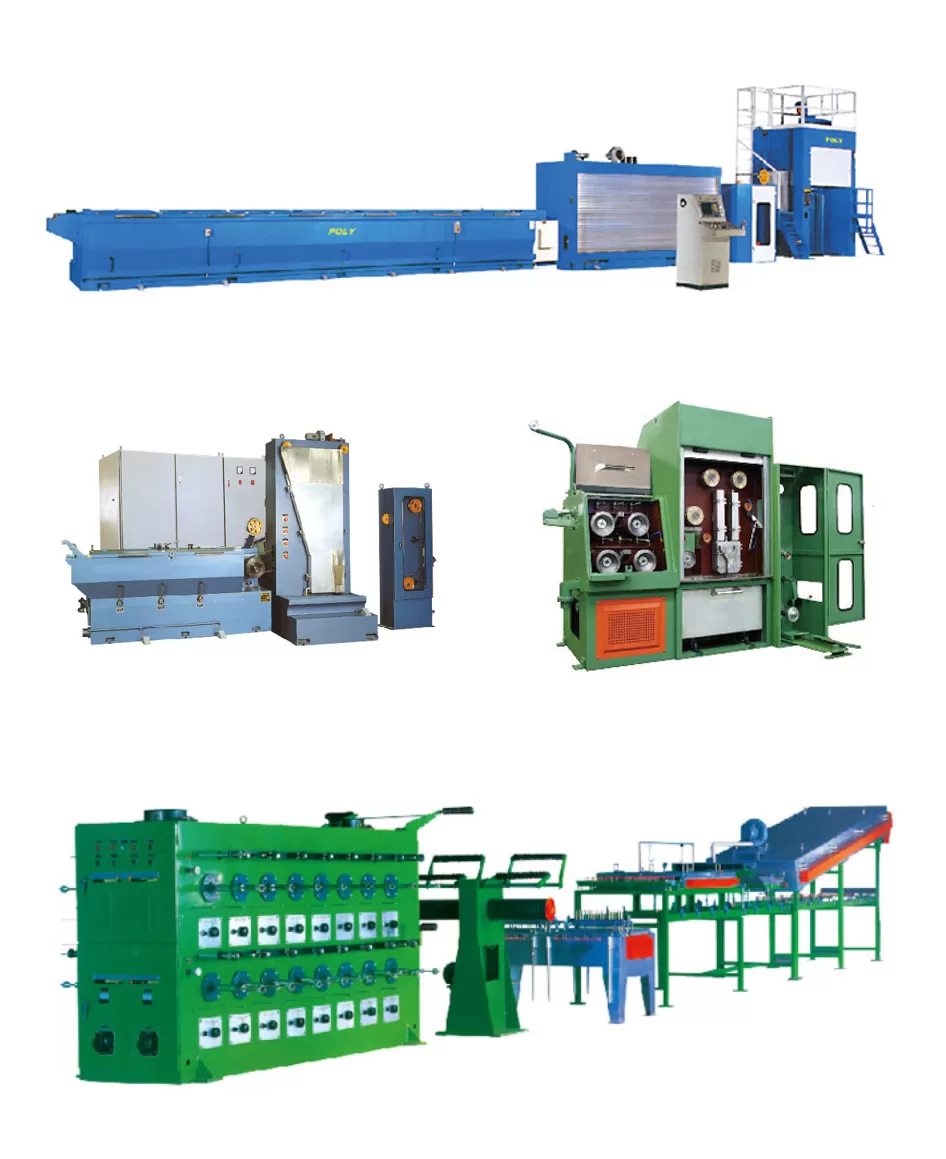
В зависимости от процесса волочения, для поэтапного уменьшения диаметра медной проволоки могут использоваться различные типы волочильных станков . Необходимая конфигурация привода переменного тока может быть выбрана в соответствии со скоростью волочения, мощностью двигателя, диаметром проволоки и конструкцией станка.

  • Крупногабаритный волочильный станок: Максимальный диаметр входящей проволоки: 8 мм. Диаметр исходящей проволоки: от 1.2 до 3.5 мм. Некоторые станки оснащены устройством для отжига.
  • Среднегабаритный волочильный станок: Диаметр входящей проволоки составляет от 2.6 до 3.5 мм. Диаметр исходящей проволоки составляет от 1.2 до 2.0 мм. Некоторые станки оснащены устройством для отжига.
  • Машина для тонкого волочения проволоки: Диаметр входящей проволоки составляет от 0.8 до 1.6 мм. Диаметр исходящей проволоки составляет от 0.08 до 0.15 мм. Некоторые станки оснащены устройством для отжига.
  • Станок для волочения сверхтонкой проволоки: Диаметр входящей проволоки составляет от 0.15 до 0.4 мм. Диаметр исходящей проволоки составляет от 0.03 до 0.12 мм. Некоторые станки оснащены устройством для отжига.

Основной принцип управления этими четырьмя типами машин для волочения медной проволоки схож. В зависимости от конфигурации машины для управления секциями волочения и намотки могут использоваться два или более привода переменного тока .

Сматывание

Процесс перемотки, как правило, пассивный. Поскольку в некоторых конфигурациях машин потребляемая мощность секций намотки и перемотки может быть относительно низкой, в зависимости от конструкции машины и требований к стоимости для секции перемотки может использоваться моментный двигатель.

В настоящее время волочильный станок имеет два следующих режима управления:

С качающейся планкой

Без качающегося стержня

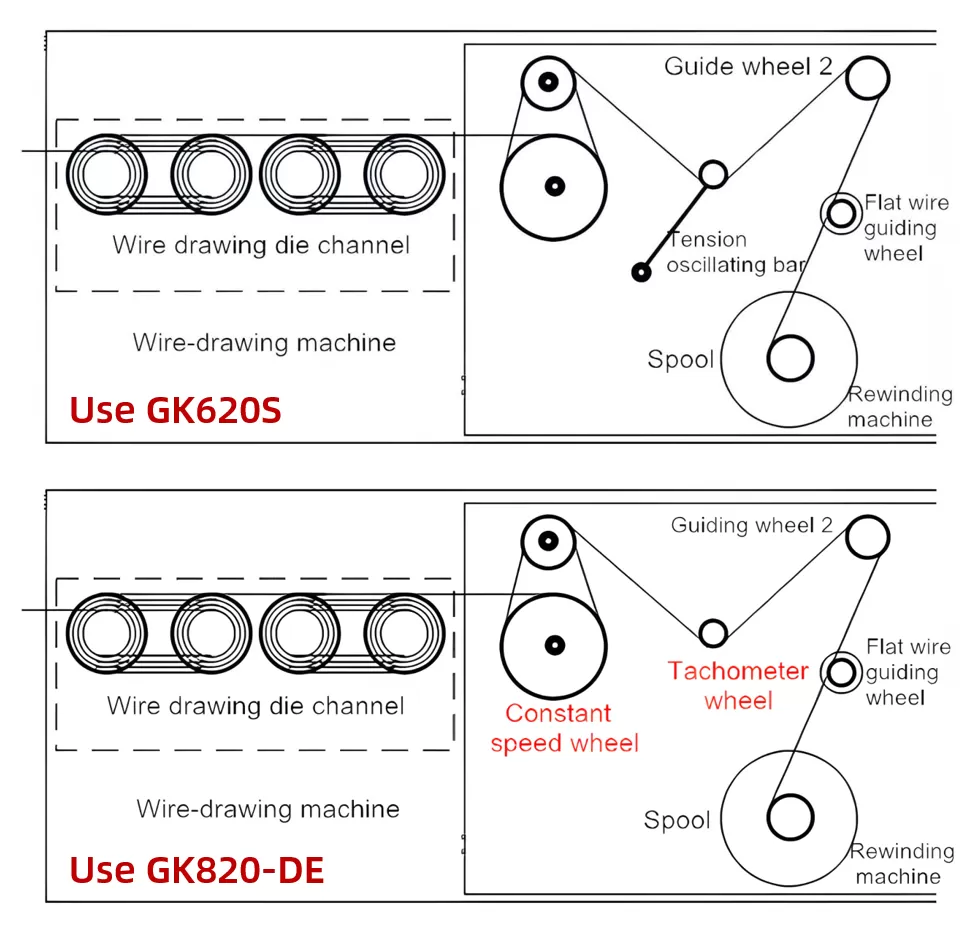
  • Используйте GK620S
  • Используйте GK820-DE

Волочильный станок с качающимся стержнем

С помощью колеблющегося стержня можно разделить следующие два вида:

Существует два основных подхода к управлению проволочно-волочильным станком с осциллирующей планкой :

  • С использованием прямого вывода и расчета диаметра прокатки:

    Скорость вращения при намотке и перемотке = линейная скорость главного двигателя / диаметр намотки и перемотки / 3.14 / передаточное число + выход ПИД-регулятора.

    Это представляет собой традиционную схему управления.

  • Без обратной связи и без расчета диаметра прокатки:

    Встроенный ПИД - регулятор обеспечивает управление переменным током. Главному двигателю не требуется подавать сигнал опережающей связи, а системе управления нет необходимости постоянно рассчитывать диаметр обмотки.

    Это упрощает архитектуру управления по сравнению с традиционной схемой.

Различия между двумя режимами:

  • С осциллирующей планкой: Это традиционная схема управления, используемая многими производителями приводной техники. Она основана на механической системе с качающимся стержнем и требует соответствующей настройки параметров управления.
  • Без осциллирующей планки: Это упрощенная схема электрического управления. Привод использует обратную связь по скорости и встроенное ПИД-регулирование, что снижает необходимость в механическом обнаружении колебаний с помощью осциллирующего стержня.

Выбор должен основываться на конструкции станка, требуемом контроле натяжения проволоки, конфигурации двигателя и архитектуре управления.

Волочильный станок без качающегося стержня (используйте GK820-ED)

В проволочно-волочильном станке без осциллирующей планки система управления может использовать линейную скорость основного колеса постоянной скорости в качестве опорной скорости и тахометрическое колесо перемотки в качестве сигнала обратной связи.

Процесс управления можно настроить следующим образом:

  • Бесконтактный датчик определяет линейную скорость вращения колеса постоянной скорости главного станка.
  • Этот сигнал используется в качестве линейного эталонного значения скорости для намотки и перемотки.
  • Бесконтактный датчик на колесе тахометра определяет линейную скорость перемотки.
  • Скорость перемотки регулируется с помощью встроенной функции ПИД-регулятора. GK820 Высокопроизводительный привод переменного тока.

GK820 разработан для сложных задач управления двигателями, требующих точного регулирования скорости, крутящего момента и быстрого отклика. Он поддерживает бессенсорное и замкнутое векторное управление, обратную связь от энкодера и функции ПИД-регулирования технологических процессов.

По сравнению со схемой с качающейся штангой она имеет следующие преимущества:

По сравнению с проволочно-волочильным станком с осциллирующей планкой , конфигурация без осциллирующей планки может обеспечить следующие потенциальные преимущества при правильном подборе к конструкции станка:

  1. Более стабильный контроль натяжения: Основной и перемоточный узлы могут работать с согласованным регулированием скорости, а необходимое натяжение можно регулировать с помощью параметров привода.
  2. Упрощенная регулировка при изменении материала проволоки: Станок не нуждается в механической регулировке балансировочного груза с помощью осциллирующей планки.
  3. Уменьшенное количество механических датчиков: В соответствующих конфигурациях оборудования бесконтактные датчики могут заменить датчики обнаружения с помощью потенциометров и осциллирующей планки, что упрощает конструкцию датчиков и техническое обслуживание.

Волочильный станок без качающегося стержня

Проволочно -волочильный станок без осциллирующей планки может быть сконфигурирован как с одинарной, так и с двойной намоткой в ​​зависимости от производственных требований.

  • Одинарная обмотка

Для намотки используется один катушечный блок. Двигатель управляется приводом переменного тока в соответствии с требуемой скоростью намотки и конфигурацией машины.

  • Двойная обмотка

Для намотки одновременно используются два намоточных блока. Одна основная машина приводит в движение два намоточных двигателя, а механическая конструкция использует два комплекта конусных шкивов.

Двухнамоточная конфигурация позволяет увеличить производственную мощность в рамках того же диапазона общих инвестиций и сократить требуемую площадь по сравнению с установкой двух независимых машин.

Две секции намотки могут работать независимо друг от друга. Если одна секция намотки остановлена ​​или требует технического обслуживания, другая секция может продолжать работу в соответствии с архитектурой управления станка.

GTAKE AC-DRIVE

Сопутствующее оборудование

Универсальный преобразователь частоты GK620 поддерживает векторное управление V/f и бессенсорное векторное управление и предназначен для гибкого регулирования скорости вращения двигателей в широком диапазоне промышленного оборудования.

Высокопроизводительный преобразователь переменного тока GK820 предназначен для более сложных задач, требующих точного управления скоростью и крутящим моментом, быстрого отклика, обратной связи от энкодера и векторного управления с обратной связью.

Для волочильного станка для медной проволоки соответствующий привод переменного тока следует выбирать в зависимости от мощности двигателя, требований к скорости, метода регулирования натяжения, конфигурации обратной связи и общей архитектуры станка.

Нужна помощь? Отправьте сообщение WhatsApp сейчас

Нажмите на одного из наших представителей ниже

James
James

Маркетинговая поддержка

Тонни
Тонни

Маркетинговая поддержка

Фрэнк
Фрэнк

Маркетинговая поддержка

Виктор
Виктор

Маркетинговая поддержка

CHOOSE YOUR LANGUAGE
ТИП ДЛЯ ПОИСКА

Факс: + 86 755 86392625
Тел: + 86 755 86392623
Тел: + 86 755 86392601
Электронная почта:info@gtake.com.cn