Эл. адрес
Интернет Сервис
Горячая линия
скачать-баннер

Новости

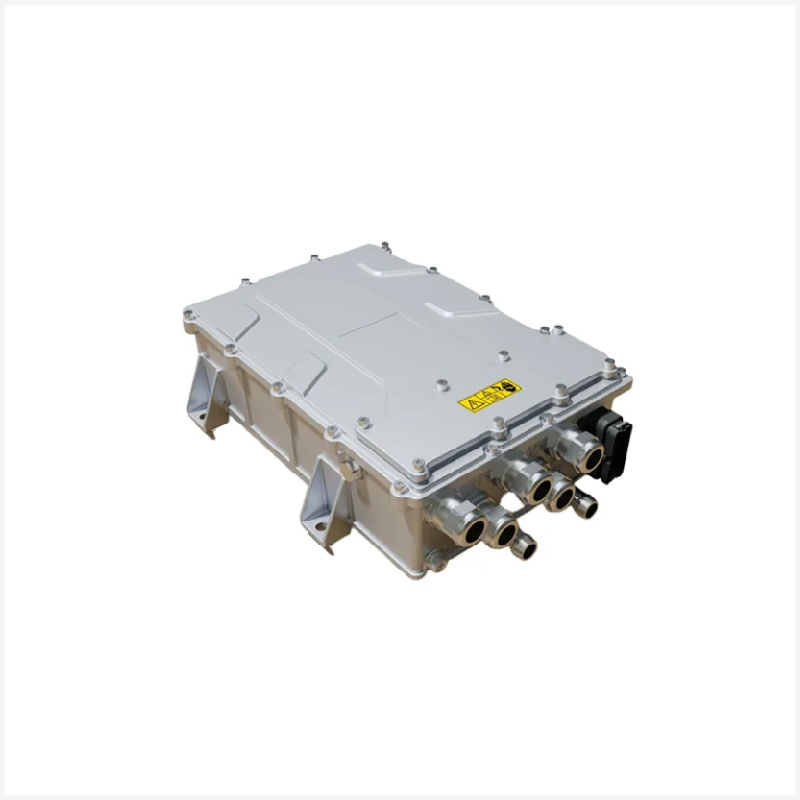
Контроллер тягового двигателя EV/HEV — рама M04
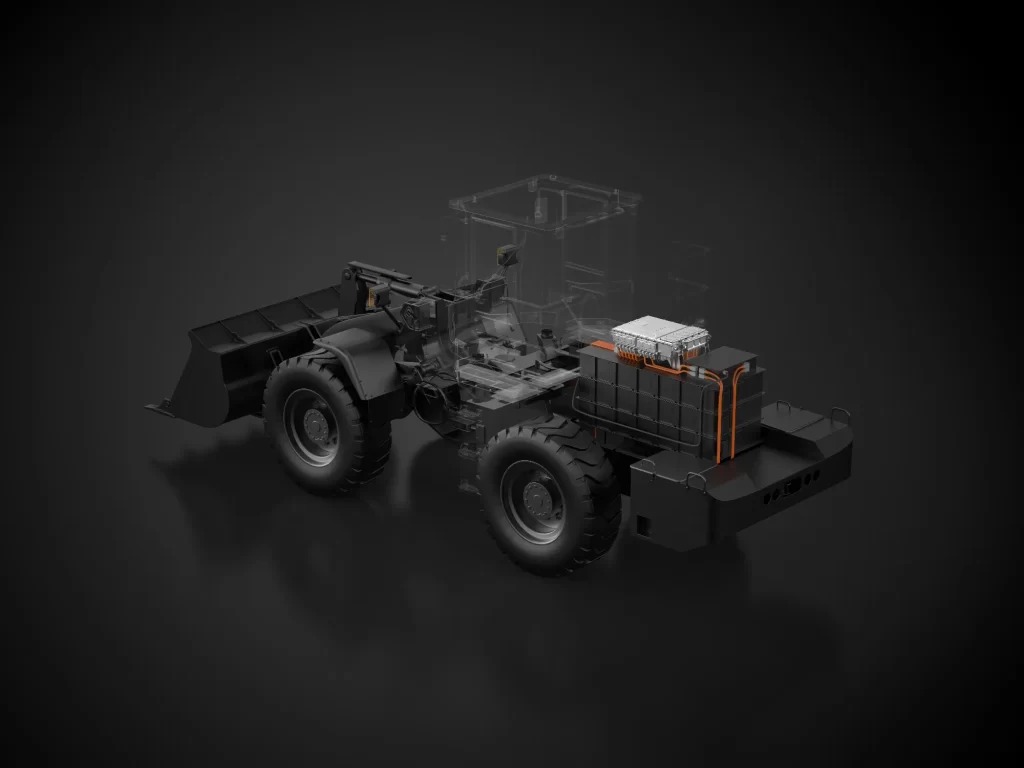
Расчет мощности сильноточного контроллера двигателя для электрического трактора требует большего, чем простое сравнение мощности контроллера с номинальной мощностью двигателя. Контроллер должен выдерживать кратковременные пиковые нагрузки, обеспечивать непрерывную сельскохозяйственную нагрузку, справляться с повторяющимися тепловыми нагрузками и работать в пределах доступных условий охлаждения. В этой статье объясняется, как оценить пиковый ток, непрерывную нагрузку, вспомогательные нагрузки, архитектуру напряжения и тепловой запас, используя реальный рабочий цикл машины. Используя GTAKE G04 в качестве технического справочника, предлагается практическая модель расчета мощности для производителей, разрабатывающих мощные электрические тракторы и сельскохозяйственные рабочие машины.
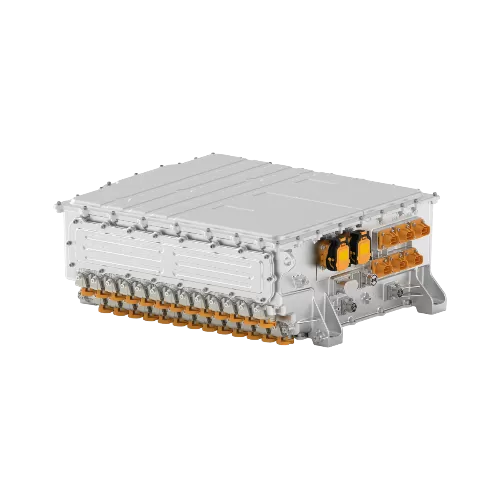
Контроллер двигателя GTAKE M20_EVMotor-5
Быстрой реакции на крутящий момент недостаточно для обеспечения стабильной работы автономных сельскохозяйственных машин. Эффективное управление зависит от того, как контроллер двигателя взаимодействует с обратной связью двигателя, программным обеспечением транспортного средства, рулевым управлением, стратегией тяги и механическим откликом. В этой статье объясняется, как оценить реакцию на крутящий момент, точность управления, длительность пикового тока, связь и стабильность на низких скоростях в реальных полевых условиях. Используя GTAKE G03 в качестве технического справочника, предлагается практическая основа для производителей оборудования для оценки сильноточных контроллеров двигателей и проверки эффективности управления для автономных сельскохозяйственных платформ.
G02 Контроллер двигателя EV/HEV
Выбор между платформами напряжения класса 340 В и 540 В является важным решением на начальном этапе разработки компактных сельскохозяйственных автоматизированных машин. В данной статье сравниваются две архитектуры на основе коэффициента заполнения, непрерывной и пиковой мощности, потребляемого тока, конструкции кабелей, изоляции, охлаждения, корпуса и требований к обслуживанию. Платформа 540 В позволяет снизить ток при той же мощности, в то время как платформа 340 В может упростить перепроектирование, если система батарей и двигателей уже разработана. Используя GTAKE G02 в качестве технического справочника, статья предлагает практическую основу для выбора подходящей платформы напряжения перед окончательным определением архитектуры контроллера.
Контроллер тягового двигателя EV/HEV — рама M04
Для электрификации сельскохозяйственной техники высокой мощности необходима тщательная оценка архитектуры контроллера тяги. В данной статье сравниваются дискретные и интегрированные многофункциональные схемы, с акцентом на рабочий цикл, вспомогательные нагрузки, компоновку, терморегулирование, интерфейсы, обслуживание и гибкость системы. Интегрированный контроллер может уменьшить сложность жгута проводов и объединить несколько функций, в то время как дискретная архитектура может обеспечить большую гибкость для индивидуальной разработки машин. Используя GTAKE M16 в качестве технического эталона, статья предлагает структуру принятия архитектурных решений, которая поможет производителям оборудования оценить наиболее подходящее решение для управления высоковольтным оборудованием в рамках их проектов по электрификации сельскохозяйственной техники.

Нужна помощь? Отправьте сообщение WhatsApp сейчас

Нажмите на одного из наших представителей ниже

James
James

Маркетинговая поддержка

Тонни
Тонни

Маркетинговая поддержка

Фрэнк
Фрэнк

Маркетинговая поддержка

Виктор
Виктор

Маркетинговая поддержка

ТИП ДЛЯ ПОИСКА

Факс: + 86 755 86392625
Тел: + 86 755 86392623
Тел: + 86 755 86392601
Электронная почта:info@gtake.com.cn