| 入力 |
入力電圧 |
1AC/3AC 220~240V±15%, 3AC 380~460V±15% |
| 入力周波数 |
50 / 60Hz±5% |
| 出力 |
出力電圧 |
0~定格入力電圧 |
| 出力周波数 |
0〜600Hz |
| 制御機能 |
制御モード |
V / fコントロール |
| センサーレスベクトル制御 |
| トルク制御 |
| 動作コマンドモード |
キーパッド制御 |
| ターミナルコントロール |
| シリアル通信制御(Modbus) |
| 周波数設定モード |
デジタル設定、アナログ設定、パルス周波数設定、シリアル通信設定、多段速度設定&簡易PLC、PID設定など。これらの周波数設定を組み合わせて様々なモードに切り替えることができます。 |
| 過負荷容量 |
150% / 120 秒、160% / 60 秒、180% / 10 秒、200% / 1 秒。 |
| 始動トルク |
0.25Hz/150%(SVC); 0.5Hz/150%(V/f) |
| 速度制御精度 |
±0.5%(SVC) |
| キャリア周波数 |
0.5~16.0kHz、温度と負荷特性に応じて自動調整 |
| 周波数確度 |
デジタル設定:0.01Hz |
| アナログ設定:最大周波数×0.05% |
| トルクブースト |
自動的にトルクブーストを行います。手動トルクブースト: 0.1%~30.0% |
| V/f 曲線 |
リニア、マルチポイント、スクエアタイプの1.2タイプ(1.4乗、1.6乗、1.8乗、XNUMX乗、スクエア) |
| 加減速モード |
直線/S字カーブ。 0.1種類の加減速時間、範囲:65000s~XNUMXs |
| ブレーキユニット |
0.75~37kW:標準内蔵 |
| >37kW、必要に応じて追加で接続する必要があります |
| DCブレーキ |
起動時と停止時の直流制動 |
| 直流制動周波数:0.0Hz~最高周波数、制動時間:0.0s~25.0s |
| ジョグ運転 |
ジョグ動作周波数:0.0Hz~最大周波数 |
| ジョグ加減速時間:0.1s~3600.0s |
| 簡単PLC&多段速運転 |
内蔵PLCまたは制御端末により最大16段の多段速度を実現可能 |
| ビルトインPID |
内蔵 PID 制御により、プロセスパラメータ (圧力、温度、流量など) の閉ループ制御を簡単に実現 |
| 自動電圧レギュレーション |
入力電圧が変動しても出力電圧を自動的に一定に保ちます |
| 制御機能 |
トルク制限 |
「ルーター」特性により、トルクを自動的に制限し、運転プロセス中の頻繁な過電流トリップを防ぎます。 |
| ウォブル周波数制御 |
繊維に特化した複数の三角波周波数制御 |
| タイミング/長さ/ |
タイミング・長さ・個数制御機能 |
| 計数制御 |
| 過電圧および過電流ストール制御 |
実行プロセス中に電流と電圧を自動的に制限し、頻繁な過電流と過電圧のトリップを防ぎます |
| 故障保護機能 |
過電流、過電圧、不足電圧、過熱、デフォルト位相、過負荷、ショートカットなどの包括的な保護機能があり、故障時の詳細な動作状態を記録でき、故障自動リセット機能も備えています。 |
| 入出力端子 |
入力端子 |
プログラマブルデジタル入力:MI1~MI6、HDIを高速パルス入力端子として設定可能 |
| プログラム可能なアナログ入力: AI1、AI2、AI3: 0~10V と 4~20mA の両方でコンパイルします。 |
| 出力端子 |
プログラマブルデジタル出力:リレー出力2点、オープンコレクタ出力2点、HDOを高速パルス出力端子として設定可能。 |
| プログラム可能なアナログ出力: AO1、AO2: 両方でコンパイル |
| 0~10V、4~20mA。 |
| 通信端末 |
標準 RS485 通信インターフェイス、MODBUS-RTU 通信プロトコルをサポート |
| ヒューマンマシンインターフェイス |
LEDディスプレイ |
表示周波数設定、出力周波数、出力電圧、出力 |
| 電流等 2行表示 |
| 多機能キー |
REV/JOGキー、マルチファンクションキーとして使用可能 |
| 環境 |
周囲温度 |
-10℃~50℃、直射日光の当たらない場所。 |
| 湿度 |
90%RH以下(結露なきこと) |
| 標高 |
≤1000M: 出力定格電力、>1000M: 出力ディレーティング |
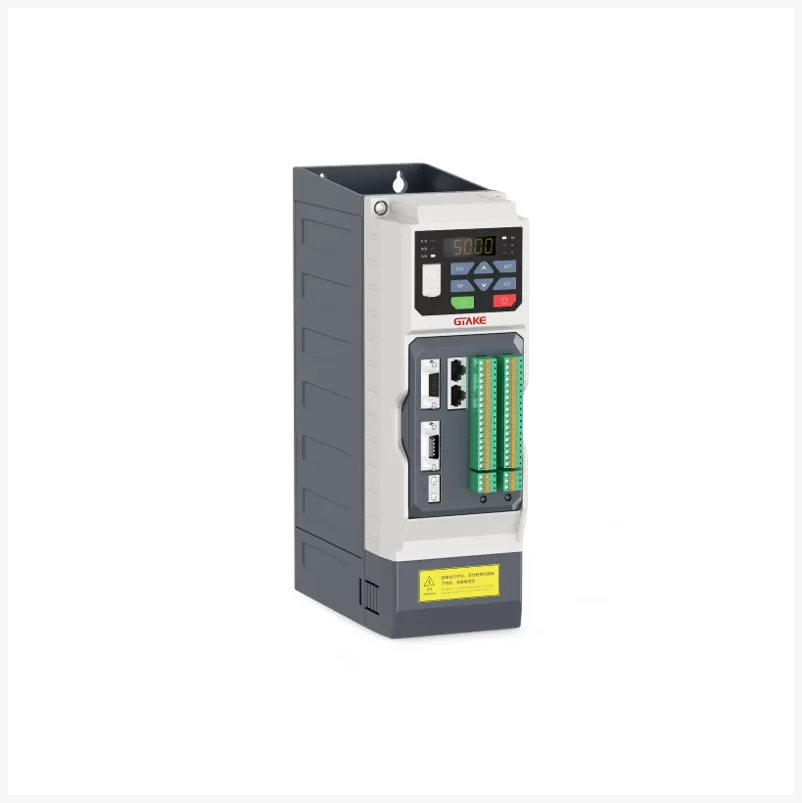



 過負荷能力: 150% 2 分、160% 60 秒、200% 1 秒、10 分に XNUMX 回
 豊富な周波数設定ソース。
 プロセスPID制御、メカニカルブレーキ制御、弱め界磁制御、四面保護など